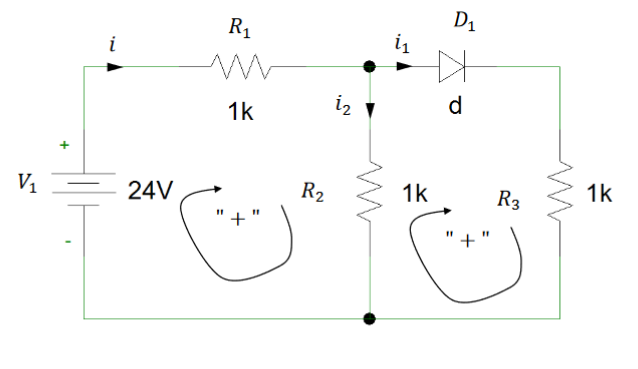
W przykładzie rozpatrzony zostanie obwód elektroniczny z diodą krzemową. Rozpatrywany obwód zbudowany jest z dwóch oczek. W celu wyznaczenia prądów w obwodzie wyznaczone zostaną równania dla pierwszego i drugiego prawa Kirchhoffa.
Równanie prądowe Kirchhoffa i - i_1 - i_2 = 0
Równanie napięciowe Kirchhoffa dla pierwszego oczka V_1 - i \cdot R_1 - i_2 \cdot R_2 = 0
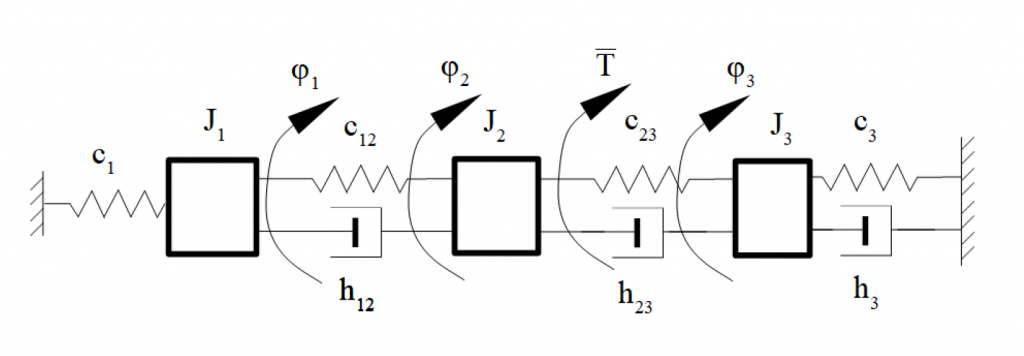
Dynamika trójmasowego układu mechanicznego w ruchu obrotowym. W rozważanym przykładzie zastosowane zostanie zapis energii w formie wariacyjnej tj. innymi słowy w postaci równań Eulera-Lagrange’a pierwszego rodzaju.
W przykładzie rozpatrzony zostanie układ mechaniczny o trzech stopniach swobody. W jednym miejscu układu przyłożony jest zewnętrzny moment T. Rozpatrywany układ posiada w swojej strukturze elementy sprężyste i tłumiące.
Wyznaczanie równań Kirchhoffa dla obwodu elektrycznego. Obwód elektryczny zbudowany jest ze źródeł napięcia, źródeł prądu oraz rezystorów. Liczba równań Kirchhoffa niezbędna do rozwiązania obwodu elektrycznego jest następująca: Liczbę węzłów oznaczamy jako n , stosując równania Kirchhoffa do rozwiązania obwodu elektrycznego liczba równań dla pierwszego prawa Kirchhoffa jest równa (n – 1):
I. K \rightarrow (n - 1)
Liczba równań napięciowych Kirchhoffa jest zależna od liczby gałęzi i węzłów w obwodzie. Wzór ogólny dla liczby równań napięciowych jest postaci:
W zamieszczonym przykładzie obwodu elektronicznego zbudowane z źródła napięcia, rezystora i diody krzemowej wyznaczone zostanie równanie napięciowe Kirchhoffa. W oparciu o równanie napięciowe obliczony zostanie prąd elektryczny płynący w obwodzie elektronicznym.
Wałek o masie m posiada możliwość toczenia się z równi pochyłej. Promień przekroju poprzecznego wałka wynosi r. Celem zadania jest wyznaczenie siły F, którą należy przyłożyć w środku masy wałka tak aby pozostał on w równowadze. Pomiędzy wałkiem a równią występuje tarcie toczne o współczynniku f.
Wyznaczanie równania ruchu dla masy drgającej na sprężynie. W rozważanym układzie kula o masie m [kg] jest przytwierdzona do sufitu za pomocą sprężyny o sztywności k [\frac{N}{m}].
Masa drgająca
Równanie ruchu dla rozważanego układu jest postaci:
m \cdot \vec{a} = -k\cdot \vec{x}
Rozważane równanie ruchu jest równaniem różniczkowym pierwszego rzędu o zmiennych rozdzielonych.
m \cdot \frac{d^2x}{dt^2} = -k\cdot x
Stosując zapis Newton-a tj. oznaczając kolejne pochodne względem czasu poprzez kropki nad różniczkowaną zmienną, równanie ruchu ma postać:
Wzmacniacze operacyjne są jednymi z podstawowych układów elektronicznych. W zależności od konfiguracji, układy wzmacniacza mogą realizować różne operacje na sygnale wejściowym. W rezultacie sygnał wyjściowy wzmacniacza operacyjnego jest przetworzonym sygnałem wejściowym.
Dla wzmacniacza w konfiguracji odwracającej zależność pomiędzy sygnałem wyjściowym i wejściowym jest następująca:
V_{out}(t) = -\frac{R_F}{R_1} \cdot V_{in}(t)
Pełne wyprowadzenie zależności powyżej znaleźć można tutaj: